CHIHAI: Ammattimainen kooderimoottorisi valmistaja!

Leveä tuote

Shenzhen Chihai Motor Co., Ltd., perustettiin vuonna 2002, on aammattimainen mikrotasavirtamoottoreiden ja tasavirta-alennusmoottoreiden valmistaja. Toimintamme alkoi mikromoottorilla, jonka jälkeen kehitimme useita DC-hidastusmoottoreita.

Ammattimainen tiimi

Tiimimme jäsenillä on vuosien kokemus ja he ovat oman alansa asiantuntijoita. Meillä on yli 210 ammattitaitoista työntekijää ja 26 teknistä insinööriä.

24 tunnin verkkopalvelu

Asiakkaidemme tarpeet ovat aina etusijalla. Kuuntelemme tarkasti heidän huolenaiheitaan ja pyrimme löytämään ratkaisuja yhdessä.

Kilpailukykyinen hinta

Tarjoamme kilpailukykyiset hinnat kaikille tuotteillemme ja teemme yhdessä asiakkaidemme kanssa heidän tarpeitaan vastaavan budjetin.

Mikä on kooderimoottori?


Moottorianturit ovat pyöriviä antureita, jotka on sovitettu antamaan tietoa sähkömoottorin akselin nopeudesta ja/tai asennosta. Kuten pyörivät kooderit yleensä, moottorianturit ovat yleisimmin magneettisia tai optisia ja tuottavat joko inkrementaalisia tai absoluuttisia signaaleja.

Enkooderimoottorin käytön edut


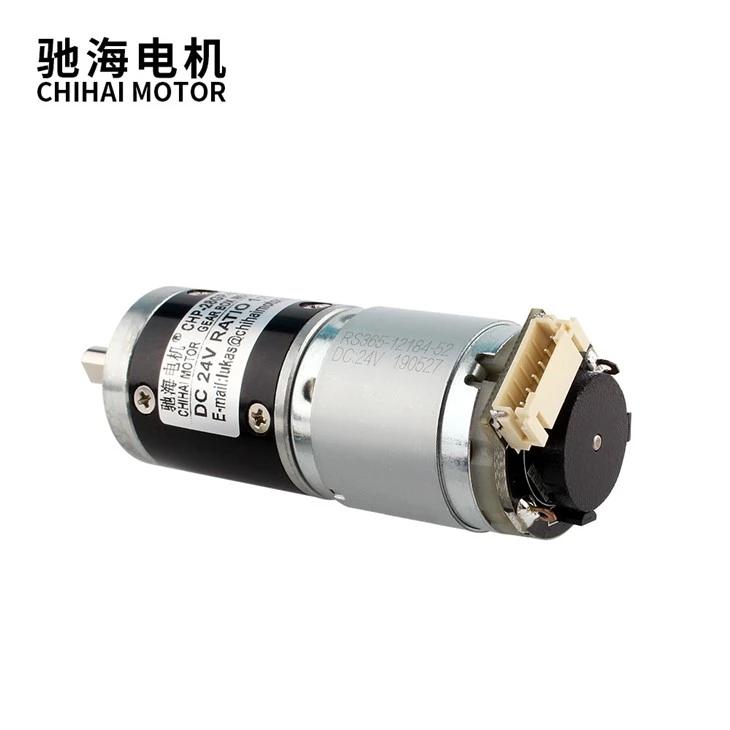
CHP-20GP-180 Dc Planetary Gear Motor

Aseman vahvistus

Kun askelmoottori työnnetään rajojen yli, se pysähtyy ennen kuin se saavuttaa päätepisteen. Tämä tapahtuma tapahtuu tyypillisesti, kun moottoreita ei ole määritelty riittävästi korkean syklin sovelluksiin. Anturi voi antaa paikkapalautteen liikeprofiilin lopussa, mikä osoittaa, pysähtyikö askelmoottori ennen pääteaseman saavuttamista. Säädin vertaa enkooderin lukemia, jotka määrittävät moottorin todellisen asennon moottorin kohdeasemaan liikkeen lopussa määrittääkseen, onko eroa. Jos anturin lukemat eivät vastaa moottorin todellista sijaintia, korjaava liike- tai liikeprofiili lasketaan ja suoritetaan.
Sijainnin varmistus käyttää yksinkertaisinta algoritmia ja se suoritetaan käyttämällä yksinkertaisinta ohjainta tai mikroprosessoria; Tämä toiminto vaatii kuitenkin odottavan liikeprofiilin valmistumista ennen laskelmien ja korjausten tekemistä. Tämän seurauksena käyttäjät voivat odottaa pitkään ennen korjaavan liikkeen suorittamista. Paikanvarmistus soveltuu ihanteellisesti matalan syklin ja vähäisen volyymin sovelluksiin, kuten testi- tai laboratorioympäristöön tai manuaalisiin prosesseihin, joissa sykliaika ei ole ongelma.

Juoksen tunnistus

Jumistunnistin ilmoittaa käyttäjälle/järjestelmälle/koneelle heti, kun moottori pysähtyy, mikä eliminoi epävarmuuden siitä, saavuttiko moottori tavoiteasentonsa. Asennon varmistusta edistyneempi toiminto, juoksen havaitseminen, jonka avulla säädin voi verrata enkooderin lukemien ja moottorin kohdeaseman rekistereitä jatkuvasti eikä vain liikkeen lopussa. Vertailu toimii jatkuvasti taustalla. Tämän seurauksena jumitila havaitaan välittömästi odottamatta moottorin suorittavan tyhjän syklin, joten korjaavat liikkeet voidaan suorittaa nopeammin.


Kun ohjain havaitsee jumiutumisen, se voi myös hälyttää ylemmän tason PLC:tä, PC:tä tai käyttöliittymää välttääkseen häiriöt koneen yleisessä toiminnassa tai pyytää ihmiskäyttäjää puuttumaan asiaan. Heti kun ohjain havaitsee ongelman siirtoprofiilissa, se käynnistää korjaavat toimet. Juoksen tunnistus on parempi aikaherkissä sovelluksissa tai kun sykliajat ovat tärkeitä. Se on teollisen ratkaisun toiminnallisuuden vähimmäistaso.

Pysähdysten ehkäisy

Vaikka jumiutumistunnistus lisää huomattavasti järjestelmän toimivuutta, se ei luonnostaan ​​paranna askelmoottorin suorituskykyä; se vaatii silti käyttäjän suorittamaan korjaavan liikkeen ja viittauksen akseliin uudelleen kotiasentoon. Sen sijaan jumiutumisen esto säätää dynaamisesti ja automaattisesti liikeprofiilia jumiutumisen estämiseksi, jolloin moottori voi toimia tasaisella vääntömomentilla päästäkseen tarkaan pääteasentoon ilman pysähtymistä. Ohjain säätää intuitiivisesti moottorin nopeutta, kun vääntömomentti on riittävä pitämään moottorin liikkeessä ja eliminoimaan viiveen todellisten kooderin lukemien ja moottorin tavoiteasennon välillä. Tällä tavalla moottori jatkaa käyntiä, vaikkakin pienemmällä maksiminopeudella.
Nopeuden alennuksen asteikko liittyy suoraan moottorin käytettävissä olevan vääntömomentin ja liikeprofiilin vaatiman vääntömomentin eroon. Monissa tapauksissa nopeuden muutos on hyvin pieni tai käyttäjälle huomaamaton. Samalla kun moottori suorittaa liikeprofiilin ja saavuttaa onnistuneesti tavoitepääteaseman, kompromissi kasvaa kokonaisliikeaikaa.
Juostumisenesto tarjoaa etuja jumissa havaitsemiseen verrattuna, jos toiminnot eivät suju suunnitellusti lisääntyneen kitkan, kuormituksen vaihtelun tai muiden tekijöiden vuoksi. Käytännössä järjestelmää ei suunnitella niin, että taajuusmuuttaja/ohjain säätää jatkuvasti siirtoprofiilia. Lopulta järjestelmä vie pidempään siirtojen suorittamiseen, mikä voi vaikuttaa negatiivisesti koneen yleiseen toimintaan.

Servoohjaus ja lisääntynyt moottorin vääntömomentti

Käyttämällä anturin palautetta servo-ohjaukseen, askelmoottori lisää moottorin vääntömomenttia dynaamisen suorituskyvyn parantamiseksi. Servoohjattu askelmoottorijärjestelmä voi toimia suuremmilla kiihdytysnopeuksilla ja suuremmalla suorituskyvyllä, kun moottorin nimellispitomomenttia suuremmilla momenteilla on jopa 50 %.
 
Enkooderimoottoreiden tyypit


AC-moottorien kooderit

AC-oikosulkumoottorit ovat kustannustehokkaita, tukevia ja kestäviä. Nämä ominaisuudet tekevät niistä erityisen yleisiä monissa automaattisissa koneenohjausjärjestelmissä. Moottorianturit antavat AC-moottoreille paremman nopeudensäädön kuin niillä muuten olisi. Koska vaihtovirtamoottoreita käytetään niin laajasti, useimmat sovellukset asettavat etusijalle iskun- ja tärinänkestävyyden. Enkooderit, joissa on teollisuusliitinvaihtoehtoja, kuten suojakotelo, salpa tai mil-spec, ovat usein suositeltavia.

 
DC-moottorien kooderit

Tasavirtamoottoreiden tarkkaa nopeutta voi olla erityisen vaikea säätää ilman suljetun silmukan takaisinkytkentää. Muusta järjestelmästä eristettynä staattorin magneettikentässä pyörivä lanka-akseli voidaan mitata tietyllä tarkkuudella; todellisissa sovelluksissa moottorienkooderit ovat usein ainoa tapa ilmoittaa järjestelmälle tasavirtamoottorin tarkka nopeus.

 
Servomoottorien kooderit

Kestomagneettimoottoreita tai servomoottoreita käytetään yleensä tilanteissa, joissa tarkkuus on tärkeämpää kuin teho. Servomoottorien kooderit seuraavat esimerkkiä, ja ne on usein suunniteltu korkearesoluutioisiksi absoluuttiantureiksi käytettäväksi suljetun silmukan järjestelmissä. Inkrementaalinen anturipalaute yhdistettynä sopivaan ohjausjärjestelmään voi olla edullisempi takaisinkytkentävaihtoehto servomoottoreille.

 
Askelmoottorien kooderit

Askelmoottorit tarjoavat sijaintitietoa suunnittelunsa ansiosta, mikä tekee niistä suosittuja, kustannustehokkaita komponentteja avoimen piirin järjestelmissä. Tämä ominaisuus estää myös niitä tarjoamasta tarkkaa nopeudensäätöä, varsinkin kun kuormat vaihtuvat usein ja äkillisesti. Askelmoottorien kooderit tarjoavat suljetun silmukan takaisinkytkennän tarkempaan ohjaukseen, ja ne ovat usein inkrementaalisia parantaakseen askelmoottorin suunnitteluun ominaista asennon ohjausta. Monet askelmoottorit ovat kooltaan kompakteja ja sopivat modulaarisiin antureisiin, jotka eivät käytä laakereita.


Tuotekeskus


DC Planetary Gear Reduction Motor With Encoder

Tavaratilasovelluksessa

Mittapyörällä varustettu anturi kertoo ohjauslaitteelle, kuinka paljon materiaalia on syötetty, joten ohjauslaite tietää milloin leikata.

CHP-20GP-180 Dc Planetary Gear Motor

Observatoriossa

Anturit kertovat toimilaitteille, missä asennossa siirrettävä peili on, antamalla paikannuspalautteen.

CHF-480WA HIGH Torque Motor

Juna-autonnostureissa

Tarkkuusliikepalautteen antavat anturit, joten tunkit nousevat yhdessä.

CHP-20GP-180 Dc Planetary Gear Motor

Precision Servo Label -sovellusjärjestelmässä

Plc käyttää kooderin signaalia pullon pyörimisen ajoituksen ja nopeuden ohjaamiseen.

480 Medium Speed High Torque Shaft Motor

Tulostussovelluksessa

Enkooderilta saatu palaute aktivoi tulostuspään luomaan merkin tiettyyn paikkaan.

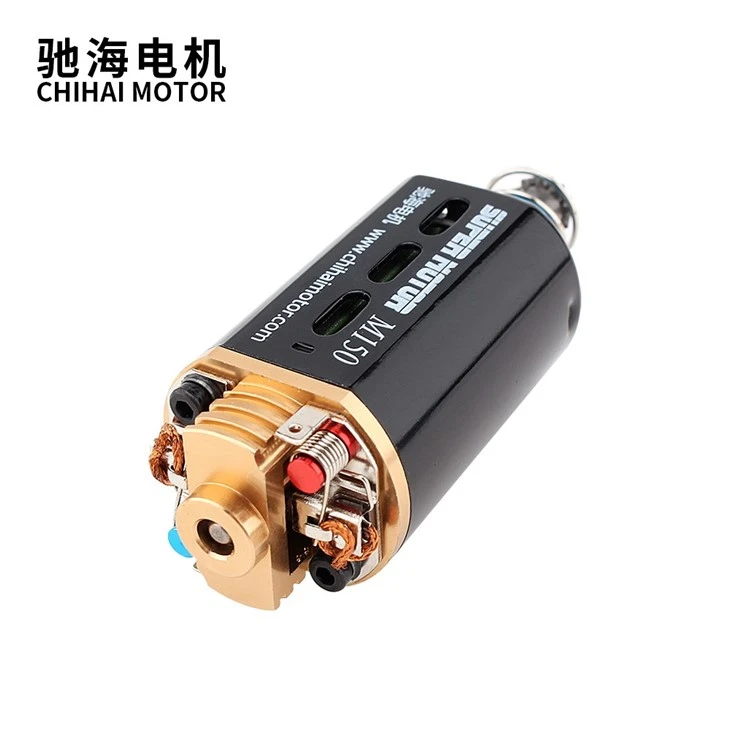
480 Medium Speed High Torque Shaft Motor

Suurella nosturilla

Moottorin akseliin kiinnitetyt anturit antavat paikannuspalautteen, jotta nosturi tietää, milloin nostaa tai vapauttaa kuormansa.

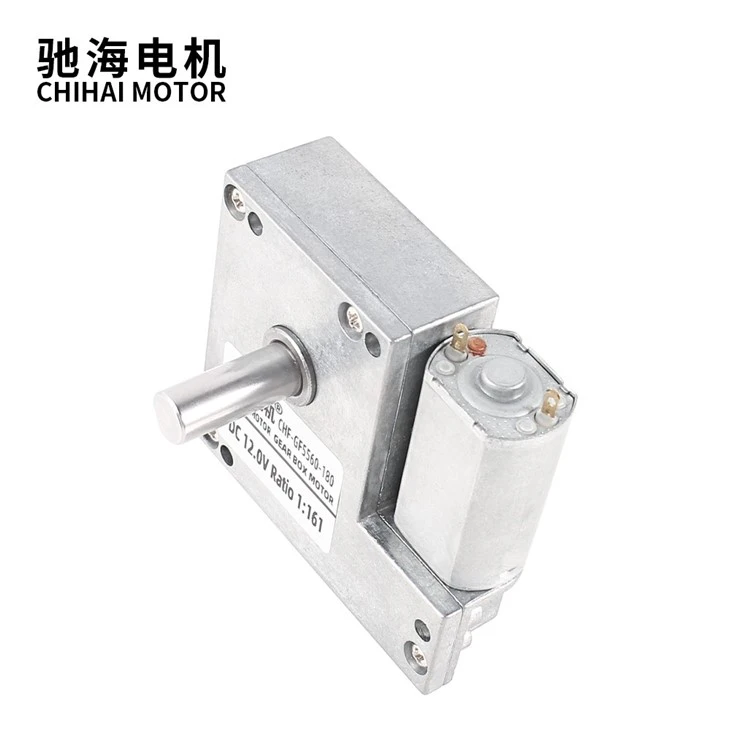
GF5560-180 Dc Turboworm Gear Reduction Motor

Hississä

Enkooderit kertovat ohjaimelle, kun auto on saavuttanut oikean kerroksen, oikeassa asennossa. Eli enkooderin liikkeen palaute hissin ohjaimelle varmistaa, että hissin ovet avautuvat lattian tasolla. Ilman enkoodeja saatat joutua kiipeämään hissiin tai poistumaan siitä sen sijaan, että kävelisit ulos tasaiselle lattialle.

48GE Permanent Magnet DC Micro Plastic Gear Motor

Automatisoiduilla kokoonpanolinjoilla

Enkooderit antavat liikkeestä palautetta roboteille. Autojen kokoonpanolinjalla tämä saattaa tarkoittaa, että robottihitsausvarsilla on oikeat tiedot hitsaamista varten oikeissa paikoissa.

Turntable Rotation Gear Motor CHW-9L370

Anturimoottorin asennon ja nopeuden säätö


Sääntö 1: Enkooderi paikannusta varten

Hyvä suositus on valita kooderi, jonka pulssien määrä on suurempi kuin 360 astetta jaettuna vaaditulla kulma-asennon tarkkuudella; toisin sanoen osavaltioiden lukumäärä, joka on neljästä kymmeneen kertaa suurempi. Valitse paikannusta varten kooderi, jossa on linjaohjain (differentiaalisignaali).

Sääntö 2: Enkooderi korkean tarkkuuden paikannukseen

Valitse linjaohjaimella varustetut optiset kooderit erittäin tarkkaan paikannukseen. Niillä on korkeampi resoluutio, vähemmän värinää ja pienempi INL kuin interpoloiduilla magneettisilla koodereilla.

Sääntö 3: Enkooderi paikannusta varten mekaniikalla

Valitse magneettinen kooderi, jossa on linjaohjain ja jossa on kohtalainen tai pieni määrä tiloja. Mekaaninen pienennys lisää resoluutiota. Mekaanisen välyksen vuoksi järjestelmä ei voi hyötyä erittäin tarkasta optisesta kooderista.

Rule 4: Encoder for High-Speed Control (>500 rpm)

Valitse kooderi, jolla on kohtalainen tai pieni määrä tiloja ja riittävän korkea maksiminopeusluokitus. Tarkkaa optista kooderia ei yleensä tarvita. Hyvä nyrkkisääntö, joka yleensä riittää useimpiin sovelluksiin, on (nopeus RPM) × (kooderin tarkkuus CPT) > 100,000.

Sääntö 5: Enkooderi alhaisen nopeuden ohjaukselle (< 100 Rpm)

Valitse enkooderi, jossa on suuri tai erittäin suuri määrä tiloja yhdessä nopean ohjaimen kanssa.

 
Moottorianturien asennusvaihtoehdot
Akselimoottorien kooderit

Perinteisesti moottorin takaisinkytkentä saadaan aikaan suoraan moottorin akseliin kytketyllä akselianturilla. Tämä antaa akselisille moottoriantureille sähköisen ja mekaanisen eristyksen, jota muut mallit eivät tarjoa. Akselellisen anturin kytkeminen moottoriin vaatii kuitenkin riittävän pitkän moottorin akselin turvalliseen kiinnitykseen. Huonosti liitetty kytkin voi vaikuttaa negatiivisesti moottorin suorituskykyyn muuttamalla akselin kulmaa. Monissa malleissa moottorin ja anturin välissä käytetään kellokoteloa tai erotusta. Nämä seikat lisäävät tyypillisesti kustannuksia akselin moottoriantureille.

Läpiporaus-, umpireikä-/onttoakseli- ja napamoottorien kooderit

Läpireikäiset ja umpireikäiset/onttoakseliset anturit on helpompi asentaa kuin akseliset pakkaukset: ne kiinnitetään suoraan moottorin akseliin läpivientiakselin kauluksen kautta ja käyttävät yleensä joustavaa teräshihnavartta kiinnittämiseen moottorin koteloon. Jotkut läpireiät kotelot kiinnitetään moottorin kanssa yhteensopivan kotelon kautta, kuten C-face-malli. Tämä lähestymistapa ei vaadi erillistä kytkintä tai myöhempää akselin kohdistusta. Läpiporaiset moottorianturit eivät luontaisesti tarjoa sähköistä eristystä, elleivät ne ole varustettu johtamattomilla poraussisäkkeillä ja asennusholkeilla. Useimmissa läpireikäisissä ja umpireikäisissä/onttoakselisissa moottorien koodereissa on tavallisesti kevyemmät laakerit ja kotelorakenne, ja ne ovat tämän vuoksi tyypillisesti halvempia kuin akselimalleissa.

Modulaariset moottorienkooderit

Modulaarisissa koodereissa on anturilevy, joka on asennettu suoraan akseliin ilman laakerikokoonpanoa. Erillistä anturimoduulia tukee kevyt kotelo. Tämän rakenteen etuja ovat pieni koko ja alhaisemmat kustannukset, koska mekaaniset komponentit ovat vähentyneet. Lisäksi laakerien puute mahdollistaa sen, että kooderi toimii erittäin suurilla nopeuksilla – 30, 000 RPM tai enemmän – ilman vastusta tai käynnistysmomenttia. Modulaariset anturit voivat olla herkkiä iskuille ja tärinälle, koska niissä ei ole laakereita tai stabiloivaa kotelorakennetta. Toinen haittapuoli on, että useimmat mallit vaativat ylimääräistä asennustyötä, jotta levy ja anturi ovat oikein kohdistettu ja rakotettu.

Rengasasennettavat moottorianturit

Kuten modulaariset anturit, mutta mittakaavaltaan suuremmat, rengasasennettavat moottorianturit sisältävät anturikokoonpanon, joka on asennettu moottorin koteloon, ja magneettisen pyörän, joka on asennettu moottorin akseliin. Tulos on tyypillisesti kestävämpi iskuja, tärinää ja epäpuhtauksia vastaan ​​kuin optinen kooderi, mutta magneettipyörä voi asettaa ylimääräisiä mekaanisia vaatimuksia itse moottorille. Siksi rengasasennettavat enkooderit ovat erityisen hyödyllisiä raskaassa käytössä olevissa sovelluksissa, joissa käytetään tehokkaampia moottoreita, joissa on kestävämpi runko. Rengasasennettavat kooderit käyttävät suhteellisen karkeaa resoluutiota verrattuna optisiin koodereihin, ja ne soveltuvat vain nopeuden ja suunnan palautetta varten.

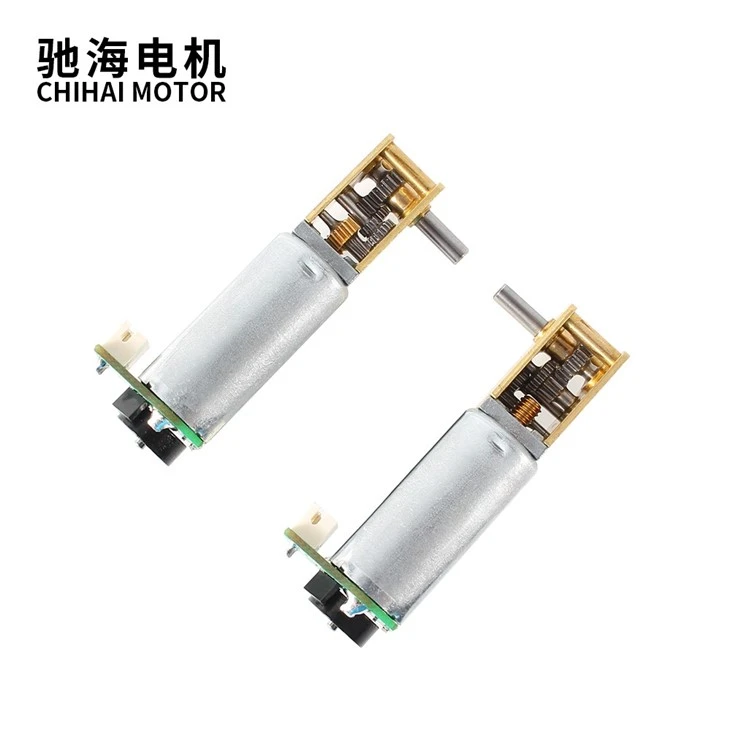
Mini DC Worm Motor With Encoder

Mitä tulee ottaa huomioon enkoodeja valittaessa?

Signaalin tyyppi

Enkooderit antavat tietoa kohteen sijainnista laitteeseen lähetettyjen signaalien muodossa. Vanhemmat, vaikkakin luotettavat, analogiset kooderit käyttävät tähän analogista signaalia. Analogiset kooderit ovat suosittuja, koska ne ovat yhteensopivia monien teollisuusohjainten kanssa. Yleisimmät signaalit ovat 0-10 V ja 4-20 mA. Tässä tapauksessa jännitelähtö on herkempi häiriöille ja johdotuksen resistanssille. Virtalähtö kestää paremmin sähköistä kohinaa ja sen signaalihäviö on alhainen, kun dataa siirretään pitkiä kaapeleita pitkin. Samaan aikaan niitä korvataan menestyksekkäästi digitaalisella signaalilla varustetuilla teollisilla koodereilla. Lähetyksen tarkkuuden lisäksi ne ovat yhteensopivia myös nykyaikaisten teollisten rajapintojen kanssa.

Yhteensopivuus

Yhteensopivuus teollisuusautomaatioliitäntöjen kanssa. Teollisuuden järjestelmien siirtyessä täyteen automaatioon on tärkeää valita enkooderit, jotka sopivat vuorovaikutukseen valitun liitännän kanssa, esimerkiksi ProfiNet- tai ProfiBus-yhteensopivia.

Suojausaste

Suojausaste on yhtä tärkeä parametri. Varsinkin jos käytät anturia vaikeissa käyttöolosuhteissa, kuten moottorin kuumenemisen aiheuttamissa kohonneissa lämpötiloissa.

Valmistaja

Vaikka monet valmistajat tarjoavat nykyään tällaisia ​​laitteita, laatu ja luotettavuus ovat parametreja, joita kaikki eivät huomioi. Jos haluat saada laitteita, jotka toimivat moitteettomasti ja tarjoavat tiedot mahdollisimman tarkasti ja nopeasti, on parempi ottaa meihin yhteyttä.

 
Sertifiointimme ja kooderimoottorimme


productcate-800-572

productcate-730-730

CHIHAI MOOTTORI

productcate-730-730

CHIHAI MOOTTORI

productcate-730-730

CHIHAI MOOTTORI


Usein kysyttyjä kysymyksiä kooderimoottorista

K: Mikä on kooderimoottori?

V: Moottorien kooderi on pyörivä anturi, joka on asennettu sähkömoottoriin, joka antaa suljetun silmukan takaisinkytkentäsignaaleja seuraamalla moottorin akselin nopeutta ja/tai asentoa. Saatavilla on erilaisia ​​moottorianturikonfiguraatioita, kuten inkrementaalinen tai absoluuttinen, optinen tai magneettinen sekä akseli- tai napa-/onttoakseli.

K: Voitko lisätä kooderin moottoriin?

V: Itsestään tasavirtamoottoria ei voida ohjata kuten servomoottoria tai askelmoottoria. Mutta lisää kooderi, niin saat käyttöösi tasavirtamoottorin täyden potentiaalin. Käyttämällä tätä lähestymistapaa voit hyödyntää tasavirtamoottorin yksinkertaisuuden, tasaisen vääntömomentin ja kevyen profiilin ohjattuun sovellukseesi.

K: Kuinka kooderin servomoottori toimii?

V: Enkooderit käyttävät erilaisia ​​tekniikoita signaalin luomiseen, mukaan lukien: mekaaninen, magneettinen, resistiivinen ja optinen – optinen on yleisin. Optisessa tunnistuksessa enkooderi antaa palautteen valon katkeamisen perusteella.

Alla olevassa kuvassa esitetään optista tekniikkaa käyttävän inkrementaalisen pyörivän anturin perusrakenne. LEDin lähettämä valonsäde kulkee Code Disk -levyn läpi, joka on kuvioitu läpinäkymättömillä viivoilla (kuten pyörän pyörän pinnat). Kun kooderin akseli pyörii, LED-valosäde katkaisee koodilevyn läpinäkymättömät viivat, ennen kuin valonilmaisinkokoonpano poimii sen. Tämä tuottaa pulssisignaalin: valo=päällä; ei valoa=pois päältä. Signaali lähetetään laskuriin tai ohjaimeen, joka sitten lähettää signaalin tuottaakseen halutun toiminnon.

K: Mikä on kooderin tarkoitus?

V: Enkooderi on anturilaite, joka antaa palautetta. Enkooderit muuntavat liikkeen sähköiseksi signaaliksi, joka voidaan lukea jonkin tyyppisellä ohjauslaitteella liikkeenohjausjärjestelmässä, kuten laskuri tai PLC. Kooderi lähettää palautesignaalin, jonka avulla voidaan määrittää sijainti, määrä, nopeus tai suunta.

K: Onko kooderi AC vai DC?

V: Koodereita käytetään ensisijaisesti AC-oikosulku- ja tasavirtamoottoreiden nopeuden ja asennon säätämiseen.

K: Mitkä ovat erityyppiset kooderimoottorit?

V: Enkooderi luokitellaan neljään tyyppiin: mekaaninen, optinen, magneettinen ja sähkömagneettinen induktiotyyppi. Moottorin suuren tarkkuuden pyörittämiseen tarvitaan neljän tyyppistä tietoa: pyörimismäärä, pyörimisnopeus, pyörimissuunta ja pyörimisasento.

K: Mitä eroa on absoluutti- ja inkrementtiantureilla?

V: Enkooderit voivat tuottaa joko inkrementaalisia tai absoluuttisia signaaleja. Inkrementaaliset signaalit eivät osoita tiettyä sijaintia, vain sitä, että sijainti on muuttunut. Absoluuttikooderit sen sijaan käyttävät eri "sanaa" jokaiselle sijainnille, mikä tarkoittaa, että absoluuttinen kooderi antaa sekä osoituksen siitä, että sijainti on muuttunut, että osoituksen kooderin absoluuttisesta sijainnista.

K: Mitkä ovat enkooderitekniikan tyypit?

V: 1) Optinen kooderi:
Optinen kooderi on yksi yleisimmin käytetyistä koodereista ja se koostuu valolähteestä, pyörivästä levystä ja valonilmaisinpiiristä. Kun siihen kytketään virta valonlähteeseen tai LEDiin ja päinvastoin, tämä valonlähde on valoilmaisin ja sen väliin asetetaan enkooderilevy. Enkooderilevy koostuu mustasta levystä, jonka väliin on leikattu tarkasti reiät, reikien kautta valo vastaanottaa valontunnistimen ja se katkeaa, kun reikää ei ole. Tämä tekee valopulssin, jota mikro-ohjain käsittelee ja sitten se määrittää sen pyörimissuunnan. Hiiri on loistava esimerkki tämäntyyppisestä kooderista.
2)Lineaarinen kooderi:
Lineaarinen kooderi on eräänlainen kooderi, jota käytetään enimmäkseen teollisuusautomaatiossa ja -ohjauksessa. Se on laite, jossa on lineaarinen asteikko, joka määrittää sen sijainnin. Vaa'assa on anturi, joka voi lukea asteikon ja määrittää sen sijainnin. Digitaalinen Vernier-satula on loistava esimerkki lineaarisesta kooderista. Lineaariset kooderit voivat olla absoluuttisia tai inkrementaalisia tai eivät. Tämän tyyppistä kooderia käytetään erittäin tarkoissa instrumenteissa, kuten sorveissa ja teollisuusautomaatiotyökaluissa.
3) Absoluuttinen enkooderi:
Yksi mielenkiintoisimmista koodereista, joista voit oppia, on absoluuttinen kooderi. Toisin kuin inkrementaalinen kooderi, joka tuottaa jatkuvia bittivirtoja pyöriessään, absoluuttinen kooderi on eräänlainen kooderi, joka tulostaa ainutlaatuiset sanabitit jokaiselle avaruuden sijainnille. Tämä tarjoaa korkeamman resoluution kuin muut inkrementaaliset kooderityypit, ja se voidaan myös sovittaa erityyppisiin mikrokontrollereihin paremman suorituskyvyn saavuttamiseksi.
4) Inkrementtianturi:
Inkrementtianturi on toinen yleisin kooderityyppi, jota käytetään yleisesti erityyppisissä sovelluksissa. Se on kooderi, joka muuntaa kulmaliikkeen digitaaliseksi/analogiseksi signaaliksi kooderin tyypistä riippuen. Inkrementtianturia voidaan käyttää moottorin akselin asennon määrittämiseen ja sitä käytetään enimmäkseen servomoottoreissa.

K: Mikä aiheuttaa moottorin kooderin vian?

V: Yleisin syy kooderin vikaantumiseen on vääntynyt/vääntynyt akseli, joka ei enää istu kunnolla laakereiden päällä. Ongelmaa kutsutaan myös akselin ulosajoksi. Vääntynyt akseli lisää jännitystä sisäisiin laakereihin ja voi johtaa laakerin rikkoutumiseen ja mahdolliseen anturin ylikuumenemiseen.

K: Kuinka testaat kooderia?

V: Kytke anturi päälle, käännä akselia hitaasti ja tarkkaile yleismittarin jännitelukemaa. Tarkista jännitelukemat anturin teknisissä tiedoissa ilmoitettujen odotettujen jännitetasojen perusteella. Jännitteen pitäisi muuttua, kun akselia pyöritetään, mikä osoittaa, että kooderi toimii oikein.

K: Kuinka tarkkoja moottorianturit ovat?

V: Enkooderin tarkkuus mitataan kaariminuutteina tai kaarisekunteina 20 kaariminuutilla (0,3 astetta) tai yleisesti ottaen korkean tarkkuuden kooderina joidenkin tarkkuuslaitteiden luokkaa 5 kaarisekuntia (0,0014 astetta). . Useat virhelähteet voivat heikentää kooderin lukeman tarkkuutta.

K: Miksi harjaton moottorini on niin äänekäs?

V: Harjattomassa moottorissa kestomagneetti tulee ilmarakoon karkeasti säteittäissuunnassa ja muodostaa säteittäisen voiman staattoriin ja roottoriin, mikä aiheuttaa sähkömagneettista tärinää ja kohinaa.

K: Mikä on 4x4-enkooderimoottori?

V: Se on 4WD Transfer Case Shift Encoder -moottori. 4WD Transfer Case Shift Encoder -moottori on osa, joka kääntää vaihteiston vaihteiston sisällä, jolloin ajoneuvosi voidaan kytkeä 4x4-tilaan. Shift Encoder -moottori sijaitsee siirtokotelon ulkopuolella ja on kiinnitetty siirtokoteloon 3 pultilla.

Olemme ammattimaisia ​​kooderimoottorien valmistajia Kiinassa yli 15 vuoden ajan, erikoistuneet korkealaatuisten räätälöityjen tuotteiden tarjoamiseen. Toivotamme sinut lämpimästi tervetulleeksi tukkumyyntiin varastossa olevaan bulkkianturimoottoriin täällä tehtaaltamme.

Lähetä kysely